Bogdan Ivanyuk-Skulskyi
Senior Machine Learning Engineer · Paris, France
I am a Senior Machine Learning Engineer at PitchBook Data, where I work on conversational and agentic systems for financial information search. My industry experience also includes building real-time computer vision services at VINCI’s Cyclope.ai.
My research interests center on computer vision and its applications in robotics, particularly visual perception for wearable robots. During a research residency at the University of Toronto, I worked with Brokoslaw Laschowski and Alex Mihailidis on recognizing walking environments from video for exoskeleton control. I also collaborated with Inseung Kang at Carnegie Mellon University on computer vision-based joint kinematics estimation.
I hold both a bachelor’s degree and a master’s degree in Applied Mathematics from the National University of Kyiv-Mohyla Academy.

Publications
Personalization of Wearable Sensor-Based Joint Kinematic Estimation Using Computer Vision for Hip Exoskeleton Applications
International Conference On Rehabilitation Robotics (ICORR) 2025
Computer vision-based deep learning framework enables real-time joint kinematics estimation from smartphone cameras with minimal data (1-2 gait cycles). Transfer learning adaptation reduces error by 9.7-19.9% and demonstrates potential for personalized exoskeleton control across novel users in clinical populations.

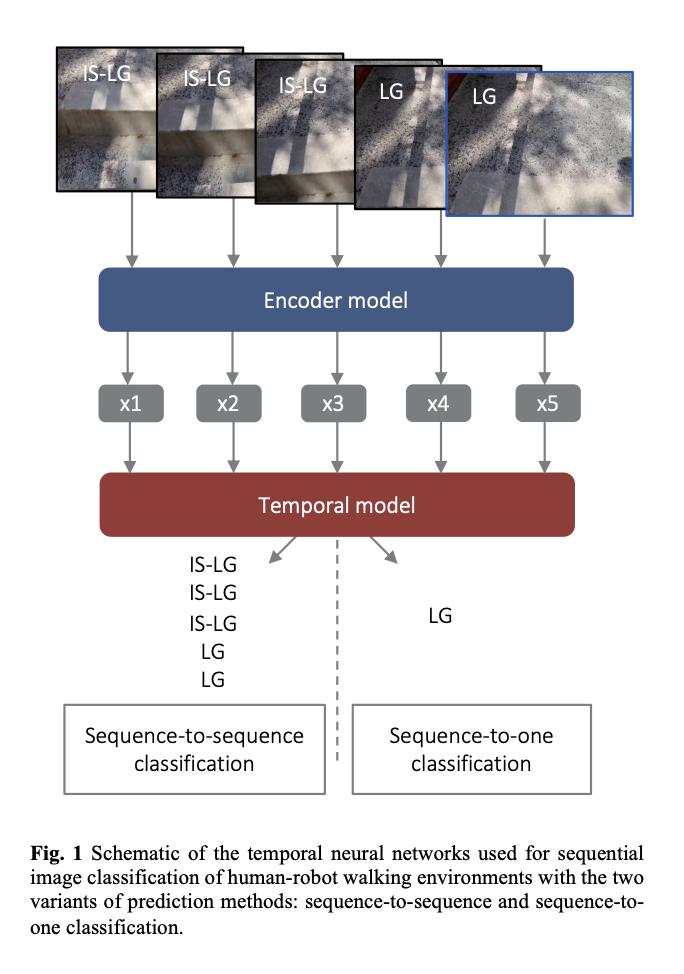
Sequential Image Classification of Human-Robot Walking Environments using Temporal Neural Networks
IEEE BioRob 2024
State-of-the-art state estimation model on StairNet dataset for walking environment recognition in robotic prosthetic legs and exoskeletons.
Towards Lightweight Transformer Architecture: an Analysis on Semantic Segmentation
ACDSA 2024 — Oral Presentation
Novel skip-attention and pool-unpool mechanisms improved transformer inference speed by up to 101.7% on Cityscapes while maintaining segmentation quality.

StairNet: Visual recognition of stairs for human-robot locomotion
BioMedical Engineering OnLine
Comprehensive comparison of state estimation models for walking environment recognition in robotic prosthetics and exoskeletons.

Sequential Image Classification of Human-Robot Walking Environments using Temporal Neural Networks
IEEE ICRA 2023 — Computer Vision for Wearable Robotics Workshop
Temporal neural network approach for dynamic walking environment state estimation in robotic prosthetics.

Geometric Properties of Adversarial Images
IEEE DSMP 2020
Linear algebra-based detection method for adversarial perturbations in images with theoretical foundations and experimental validation.

Projects
-
UA-Datasets
Comprehensive collection of datasets for the Ukrainian language. Available as a Python package and on Hugging Face Hub.
-
Tower Defence RL Agent
Implementation of a classical Tower Defence game with a gym-like environment for training reinforcement learning agents.
Code -
Raspberry Pi Car
Building a Raspberry Pi-powered autonomous car from scratch, including hardware assembly and remote control features.
Code -
Surviv.io Game Bot
Reinforcement learning agent for the online multiplayer battle royale game surviv.io.
Code -
Quora Insincere Questions Classification
Kaggle NLP competition solution achieving silver medal in top 2% of competitors.
Code -
Cross-lingual Multilingual BERT Analysis
Research on M-BERT's transfer learning capabilities across languages, comparing English-to-Russian transfer with RuBERT.
Code


